随着智能汽车与车载机器人技术的快速发展,车载智能机器人已成为同济大学艺术与传媒学院考研的重要命题方向之一。其中,数据处理作为实现机器人智能决策与交互的核心环节,涉及多模态感知、数据融合、实时计算等关键技术,是考生必须深入理解的前沿考点。本文将从数据处理的角度,系统解析车载智能机器人的技术框架与考察重点,帮助考生构建清晰的答题逻辑。
一、车载智能机器人数据处理的场景特征
车载环境具有高动态、强噪声、多源异构的特点,数据处理需兼顾实时性、可靠性与安全性。考生需掌握以下场景特征:
- 多模态感知数据:激光雷达点云、摄像头图像、毫米波雷达信号、IMU惯性数据等并行输入;
- 车规级实时约束:数据处理延迟通常要求控制在100ms以内,需采用边缘计算架构;
- 功能安全要求:符合ISO 26262标准,数据处理链路需具备容错与冗余机制;
- 人机交互特性:车内语音、手势、表情等交互数据需与驾驶场景语义对齐,支撑艺术与传媒学院关注的“智能座舱体验”设计。
二、数据处理的核心技术链
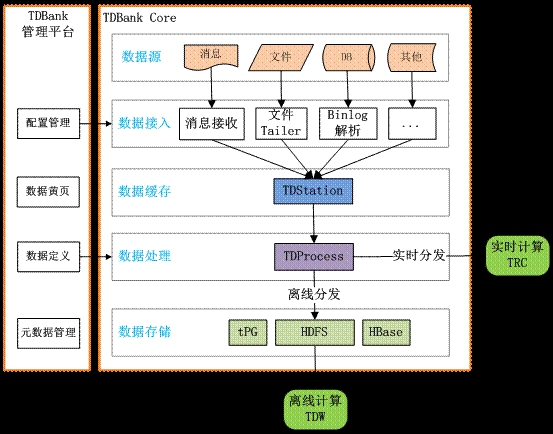
- 数据采集与预处理
- 传感器同步:基于PTP协议实现多源时间戳对齐;
- 噪声过滤:针对点云采用统计滤波与体素滤波,图像数据采用高斯滤波与直方图均衡化;
- 数据增强:应对极端天气与光照变化,通过生成对抗网络扩充训练样本。
- 多模态数据融合
- 前融合:在原始数据层融合激光雷达与摄像头数据,保留最大信息量;
- 特征级融合:利用深度学习提取各模态特征后拼接,常用Transformer跨模态注意力机制;
- 后融合:决策层加权融合,适用于对实时性要求极高的场景。
考生需结合案例(如BEV感知框架)阐述融合策略的优劣。
- 实时计算与边缘部署
- 模型轻量化:通过剪枝、量化、知识蒸馏压缩深度学习模型,适配车载嵌入式平台(如NVIDIA Orin);
- 任务调度:采用ROS 2实时通信中间件,设计优先级调度策略保障关键任务时效;
- 算力分配:动态分配GPU与NPU资源,平衡感知、规划与控制负载。
- 数据安全与隐私保护
- 车内数据脱敏:对语音与视频数据采用联邦学习与差分隐私技术;
- 传输加密:V2X通信中应用国密算法保障数据完整性;
- 合规性设计:遵循《汽车数据安全管理若干规定》,考生应关注数据分类分级与本地化存储要求。
三、备考重点与答题思路
同济大学艺术与传媒学院侧重技术与人文交叉,考生需注意:
- 技术深度与场景结合:避免空谈算法,应围绕车载机器人具体功能(如驾驶员状态监测、智能语音助手)分析数据处理流程;
- 艺术与传媒视角:讨论数据可视化、交互反馈设计如何提升用户体验,例如将感知数据转化为仪表盘动态图形;
- 前沿追踪:关注大模型车载部署(如端侧多模态LLM)、具身智能数据闭环等热点,体现学术敏感度;
- 论述结构:建议采用“场景痛点—技术方案—效果评估—人文反思”的答题框架,展现批判性思维。
四、典型考题模拟
例题:请设计一款车载智能机器人的多模态数据处理方案,用于实现驾驶员疲劳监测与情感交互,并说明其技术路线与创新点。
答题要点:融合DMS摄像头、麦克风阵列与生理传感器数据;采用轻量化CNN+Transformer模型实现实时疲劳检测;通过情感计算生成个性化交互策略;强调数据隐私保护与用户接受度评估。
车载智能机器人的数据处理是融合感知、计算与交互的综合性考点。考生需在掌握技术原理的基础上,结合同济大学“艺术与技术共生”的学科特色,形成有深度、有温度的答题逻辑。建议以典型车载场景为牵引,串联数据全链路知识,并关注行业标准与伦理议题,从而在考研中脱颖而出。